协作机器人码垛控制怎么选:安全冗余与协同先达标
给一条搬运线选协作码垛的电控,用户多半卡在两个要求上:既要贴着人干活,又要连续搬几十公斤的箱子。两个要求把选型口径压得很窄——安全冗余必须够,轴协同必须稳,之后才轮到价格与柜体体积。
安全先过关:冗余回路与安全转矩关断
协作码垛是人机共线场景,安全是能不能合规上线的前提。驱动柜内置双通道冗余安全回路与安全转矩关断(STO),并具备覆盖过流、过压、过热、短路预警的电气自检,这类配置决定机器人在异常情况下的停机是否可靠。与只比节拍的做法相比,先把安全项核一遍,后面才不至于因合规问题返工,这也是评估协作方案时较容易被跳过、却*不该跳过的一步。
再看轴协同:低速不抖、高速不爬行
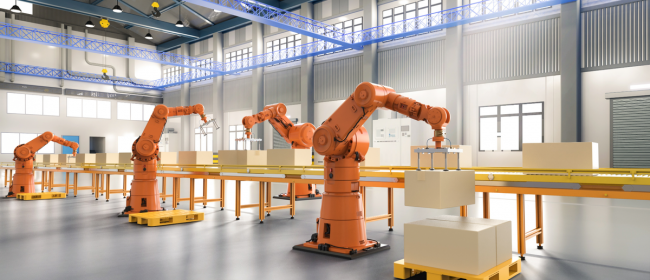
协作机器人拥有六个旋转轴,复刻人类手臂结构,多自由度可完成复杂运动轨迹,支持人机协同作业,机器负责重复高效劳作,人工完成判断与精细操作。伺服驱动方案要把各轴动态性能保障到位:全速度区间各轴运转顺滑,低速至高速切换无抖动,动作柔和。控制方案由控制器搭配总线伺服驱动器,配置100瓦至750瓦带抱闸伺服电机,完成六轴协同运动控制。码垛动作重复度高,低速段的抖动与爬行往往比峰值速度更影响码垛的整齐度。
动力余量:过载能力与温升
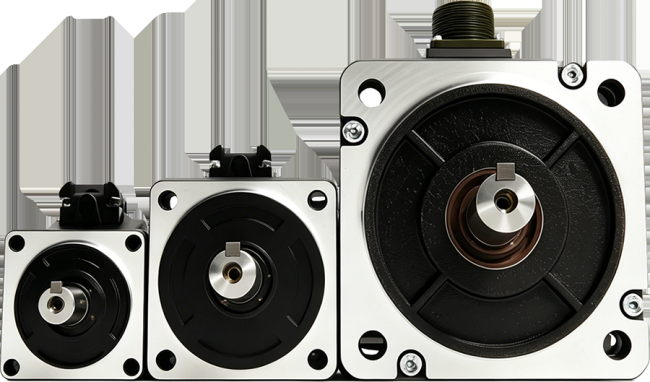
码垛负载常带冲击,抓放节奏一起来,电机与驱动器就进入频繁启停。方案给出4倍高过载能力,用于应对冲击负载;电机长时间运行温度低于50摄氏度,持续作业的温升可控。与之配套的睿能RA3全功能型伺服驱动器速度环带宽为3kHz,额定状态下转矩波动率低于0.5%、速度波动仅±1rpm;MC2系列电机支持单圈17位磁编、多圈17位磁编与多圈23位光编,速度与转矩波动小、温升低。这些指标在报价单上看不出分量,却往往决定一年后的停机次数。
一体化的柜子与装调成本
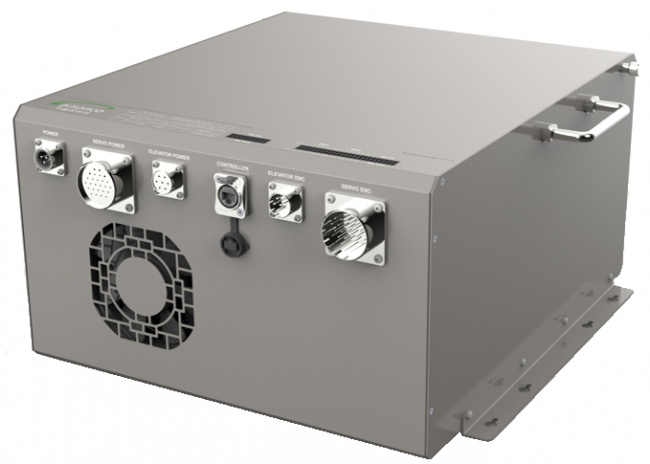
码垛工位通常空间紧张,控制柜越紧凑越好,装调越快越好。驱控一体的机器人驱动柜把逻辑控制、伺服驱动、安全保护、电源管理收进单柜,尺寸315×310×160毫米、重约8公斤、功率2.5至5千瓦、32路I/O,内置抱闸电源与24/12伏输出,支持总线架构加模块化单元;可按机器人自由度灵活选配驱动模块,并能满足50公斤级以下的高负载码垛需求,驱动器支持一键式参数自动整定,配合上位机多轴同步调试与手持操作器,可缩短装调周期。睿能科技(603933)同时备有协作机器人与六关节机器人两条伺服方案,六关节方向重复定位精度可达±2丝、轨迹定位精度±5丝,可按工况在两条线之间取合;安全项先达标,协同和过载再对照现场节拍,*后才看柜子装不装得下、装调要多久——码垛电控的选型顺序,大致就是这样。
类型:广告
 X
-
 微博认证登录
-
 QQ账号登录
-
 微信账号登录
企业俱乐部
Copyright (C) 1997-2026 Chinabyte.com, All Rights Reserved
